ROBOT SYSTEMS
ロボットシステム
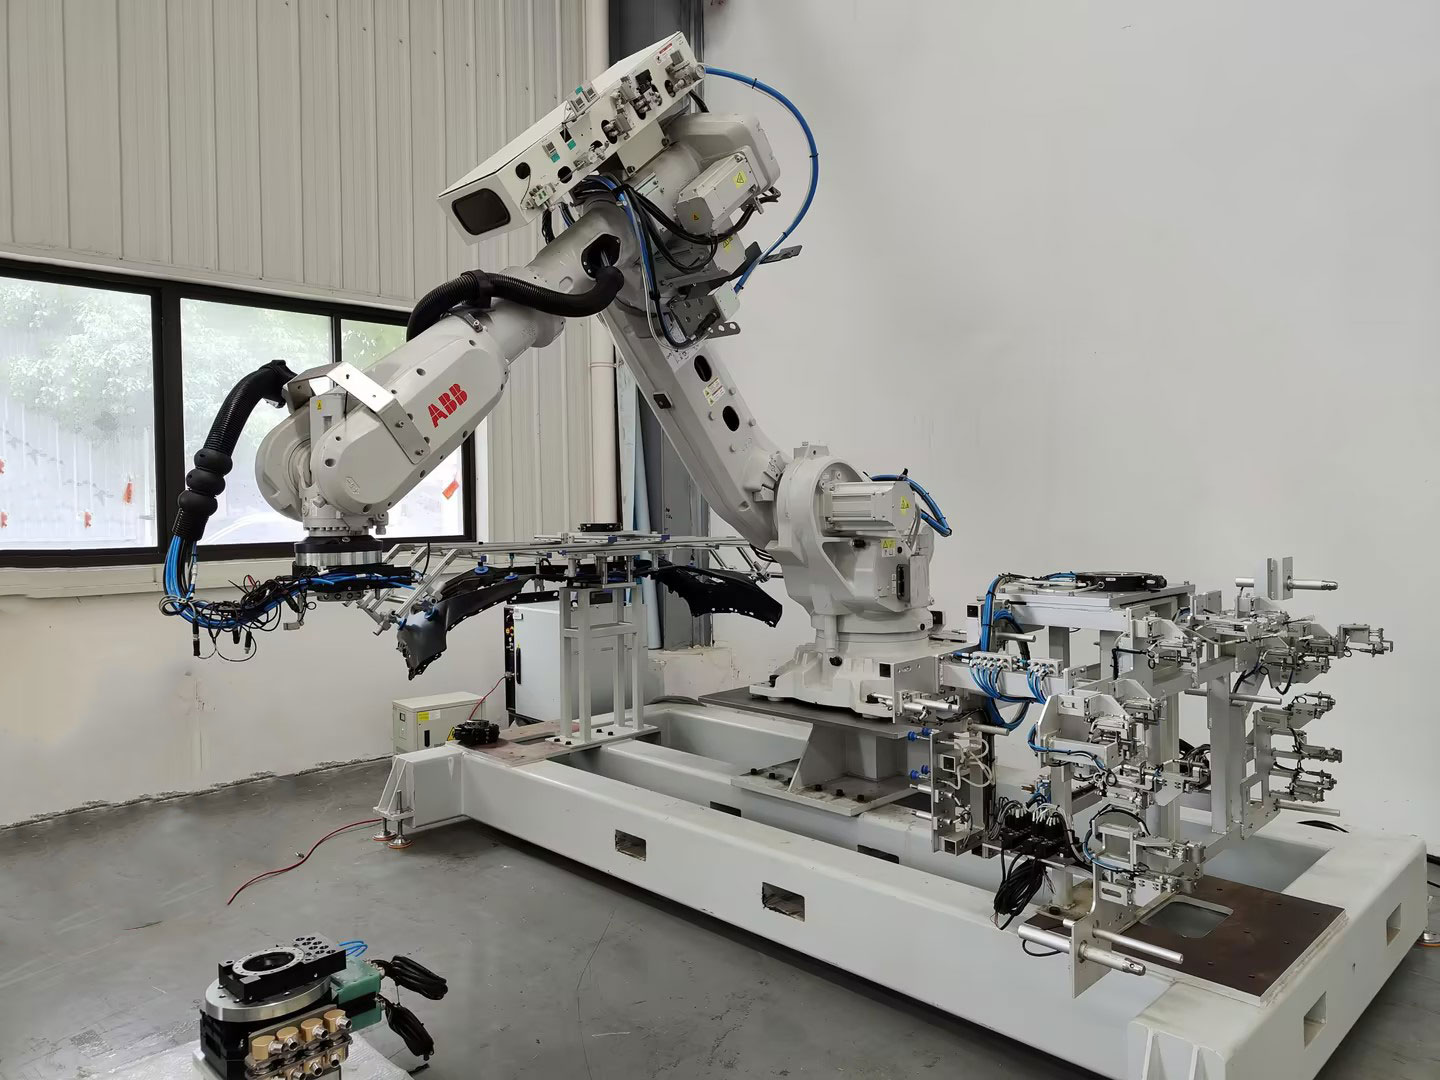
ロボットハンドを起点に、供給治具、受渡し台、搬送設備を組み合わせる。成形機や前後工程との関係を確認し、動作とレイアウトを具体化します。
01
ワークに合わせたハンド
ワーク形状と保持方法から、フレーム・吸着・把持部品を選定します。
02
周辺設備との受渡し
供給台、置き治具、コンベヤとハンドの位置関係を検討します。
03
検査・切断工程との連携
取出し後のカメラ検査、切断、良否の仕分けまでを含む構成例があります。
PROCESS
工程構成の考え方
- 01
ワーク確認
形状・重量・保持条件
- 02
構想
ロボットと周辺設備
- 03
設計・製作
機構とハンドの具体化
- 04
動作確認
条件に沿った確認・調整
PLANNING
ご提案に向けて確認すること
- ロボット型式・可搬質量・動作範囲
- 前後工程の受渡し条件
- 周辺機器との信号・安全条件
- 据付スペースと保守動線
LET’S BUILD YOUR NEXT STEP
構想の段階から、ご相談ください。
ワークの形状や工程条件を伺い、部品選定・ハンド設計・設備構成を検討します。