吸着する
真空グリッパー
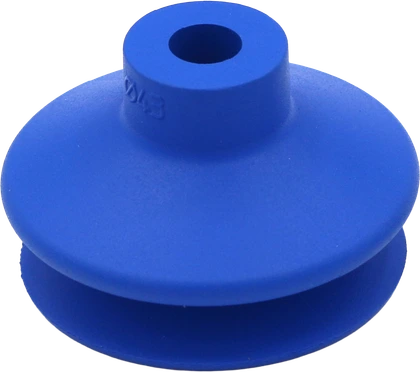
ワークの表面に合わせた吸着パッドと、取付金具・緩衝部品。吸着可能な位置と搬送姿勢を踏まえて、保持方法を検討します。
 RoboPalmEND-OF-ARM TOOLING
APPLICATION / GLOVEBOX
奥行きのある立体形状に合わせて、把持・吸着部品を配置。取出し時の周辺スペースを踏まえたハンド構成を考えます。
3Dモデルアニメーション · 再生ボタンで動きをご確認いただけます
DESIGN POINTS
PLEASE PREPARE
LET’S BUILD YOUR NEXT STEP
ワークの形状や工程条件を伺い、部品選定・ハンド設計・設備構成を検討します。